


Novinky
Ve slevě
Mikro serva
Nabídka servopohonů mikro typu s pracovním rozsahem od 120 ° do 360 °. Mikro serva fungují na přesně stejném principu jako jejich větší protějšky - pomocí stejného externího hardwaru a softwaru jako pro standardní a mega serva můžete ovládat i menší mikro serva. Mikro serva jsou velmi dobrým řešením pro lidi, kteří začínají dobrodružství s vestavěnými systémy nebo robotikou. Nabízíme také servopohony kompatibilní s Arduino a Raspberry Pi.
Produkty
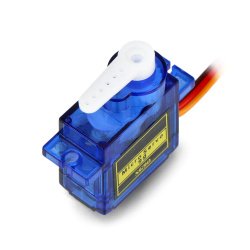
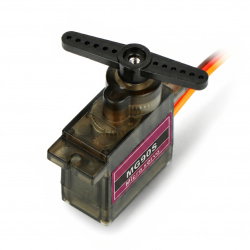
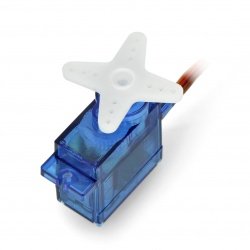
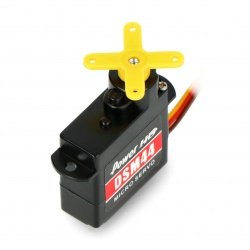
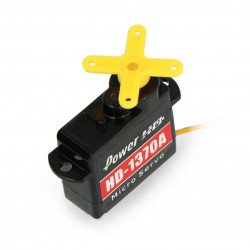
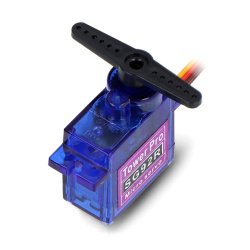
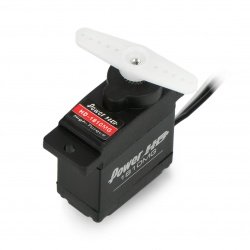
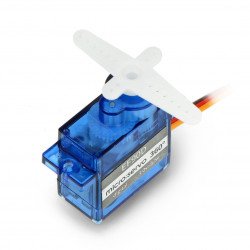
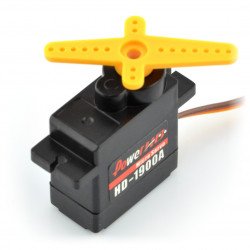
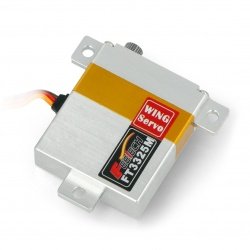
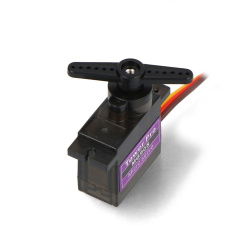
Točivý moment a otáčky - nejdůležitější provozní parametry servomechanismů
Geometrické rozměry, vlastní hmotnost, pracovní rozsah, napájecí napětí a způsob ovládání jsou parametry, které je také nutné vzít v úvahu při výběru mikroserva. Stejně jako u větších protějšků je konečný efekt určen momentem a otáčkami serva. Kroutící moment popisuje, jakou hmotností se může servo pohybovat pomocí ramene určité délky - toto rameno je obvykle tlačné zařízení připojené jedním koncem k táhlu serva a druhým k objektu ovládanému servem. Rychlost otáčení serva je obvykle parametrizována jako čas potřebný k otočení osy s T-lištem o úhel 60°. Toto je norma přijatá všemi výrobci - nezapomeňte však před nákupem zkontrolovat specifikace serva! Pokud jste v robotice začátečník a potřebujete servo pro ovládání např. výšky malého dálkově ovládaného letadla s rozpětím křídel menším než 1 m, pak bude optimální použít servo s rychlostí otáčení 0,17 s/60°. K ovládání ocasního rotoru dálkově řízeného vrtulníku však bude nutné použít servo s rychlostí otáčení 0,05 s/60°, aby bylo možné okamžitě působit proti točivému momentu hlavního rotoru.
Jak ovládat servo z Arduina?
Proces ovládání serva přímo z Arduina má jednoduchou strukturu. Nejlepší je připojit servo k Arduinu přes vyhrazený štít, protože proudová kapacita GPIO výstupů v Arduinu může být nedostatečná ve vztahu k hardwarovým požadavkům serva - maximální provozní proud z jednoho výstupu Arduino je 40 mA. Servomechanismy, jejichž proudový odběr nepřesahuje aktuální kapacitu výstupů Arduina, lze připojit přímo. Poté by měl být černý vodič serva připojen k zemnícímu kolíku (GND), červený vodič ke kolíku napájecího napětí (+5 V) a žlutý vodič k jednomu z kolíků poskytujících binární signál na výstupu. Můžete také připojit červený vodič k sadě pinů jako digitální výstup, nastavený na logický vysoký stav, a černý vodič k digitálnímu výstupu nastavený na nízký stav. Při použití serva, jehož proudový odběr překračuje energetické možnosti Arduina, použijte externí baterii nebo zdroj, ale pro správný a bezpečný provoz musí být zemnící pól externího zdroje napětí připojen k zemní svorce (GND) v Arduino. Další metodou ovládání serv je nahrání vyhrazené „knihovny serv“ do programového kódu v kompilátoru Arduino. Tato knihovna umožňuje komplexní ovládání serv. Pokud chcete ovládat velké množství servomechanismů, je nejlepší použít externí ovladač a nezávislý zdroj s výstupním napětím v rozsahu 4,8 V až 6,0 V.
Mikroserva - FAQ
Pro správné přizpůsobení serva konkrétnímu RC modelu auta byste se měli nejprve seznámit s technickými parametry. To platí nejen pro točivý moment, ale také pro rychlost, hmotnost a rozměry. Rozhodující jsou také materiály, ze kterých jsou servopřevody vyrobeny. V případě plastu (např. nylonu) se servo vyznačuje nízkou hmotností. Kovová ozubená kola jsou zase schopna přenášet větší točivý moment.
Výběr správného serveru na míru požadavkům projektu zahrnuje především úpravu provozních parametrů. Pro správný výběr serva byste měli věnovat pozornost jeho geometrickým rozměrům, rozsahu napájecího napětí, pracovnímu rozsahu serva a způsobu jeho ovládání. Dva nejdůležitější parametry servomechanismů jsou točivý moment.
Servopohon je systém, který se používá k řízení nejen rychlosti, ale i polohy. Servopohon není samostatné zařízení, ale sada, která se skládá ze servomotoru odpovědného za zpracování signálů do určitého typu pohybu. Dalším prvkem servopohonu je servoregulátor, zařízení, jehož hlavním úkolem je komunikovat nejen s pohonem, ale také s jeho napájením. Řídicí jednotka PLC je zase hlavní částí, která je zodpovědná za odesílání signálů obsahujících příkazy.