


Novinky





Ve slevě

- Výprodej
9DoF IMU senzory
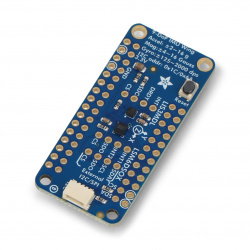
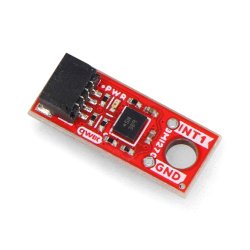
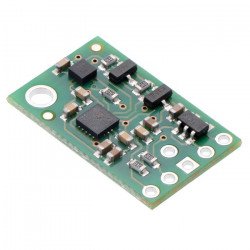
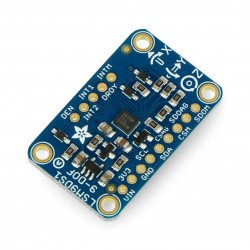
9DoF IMU senzory - Stejně jako lidé, i roboti „rádi“ vědí, kde jsou a co se s nimi děje. V posledním desetiletí přinesla technologie MEMS řadu nástrojů, které umožňují vybudovat elektronický ekvivalent labyrintu. Jeho úkolem je informovat robota o jeho orientaci v prostoru a pohybových parametrech - zrychlení a rychlosti. Měřič IMU používá data ze tří různých senzorů.
Produkty

Viz také
9DoF senzory IMU
Měření inerciální navigační jednotkou IMU ( Intertial Measurement Unit ) probíhá kombinací následujících údajů:
- akcelerometr - senzor zrychlení,
- gyroskop - snímač rychlosti otáčení a polohy země,
- magnetometr - snímač magnetického pole.
Pokud by jediný senzor nebyl schopen poskytnout dostatečné informace o poloze objektu, umožňuje kombinace (tzv. Fúze) různých typů dat spolehlivé a přesné určení parametrů orientace a pohybu v trojrozměrném prostoru.
Aplikace senzorů IMU
U jakých zařízení jsou popsané senzory nezbytné? Každý modul IMU může fungovat jako jednoduchý inklinometr, tj. Zařízení, které měří úhel sklonu ve vztahu k gravitačnímu vektoru. Snímač IMU je nezbytným prvkem v konstrukci každého dronu, protože údaje z inerciálního navigačního modulu jsou primárním zdrojem vstupních informací pro letové řídicí jednotky. Také jiné typy vozidel, vč. vyvažovací roboti jsou zcela závislí na odečtech z měřičů IMU.
Malý - skvělý navigátor
Navzdory technickému pokroku jsou měřící moduly 9DoF relativně malé a lehké, což umožňuje jejich použití i v těch nejmenších dronech a přenosných zařízeních. Cena měřičů IMU je také atraktivní, protože moduly lze zakoupit za několik desítek zlotých. Komunikace s mikrokontrolérem nebo palubním letovým ovladačem je zajištěna sériovým rozhraním I2C nebo SPI, některé modely mají také UART. Popularita všech těchto komunikačních standardů znamená, že moduly senzorů IMU dostupné v našem obchodě jsou schopné „vyjít si“ s jakýmkoli, dokonce i nejjednodušším mikrokontrolérem (včetně arduino). Důležité je, že navigační parametry se počítají automaticky. Toto řešení nás osvobozuje od povinnosti implementovat složité matematické výpočty založené na Kalmanově filtrování a komplexní maticové algebře.